德国慕尼黑、柏林和北京2026年11月3日 /美通社/ -- 10 月 21 日,思灵机器人 Agile Robots 在 NVIDIA GTC 柏林大会上与英伟达联合发布了面向科研的人形机器人 Agile ONE SN,并与奥迪、达索系统、英伟达宣布联合项目,在奥迪英戈尔施塔特工厂试点移动人形机器人。
在GTC之前的第 26 届中国国际工业博览会上,思灵机器人 Agile Robots 还发布了新一代 Diana 7 与 Diana 3 协作机械臂,两款机械臂均已适配 Franka Control Interface(FCI),与 Franka Research 3(FR3)共享同一套开发接口。
Agile ONE SN:与英伟达联合发布人形机器人科研平台
英伟达GTC
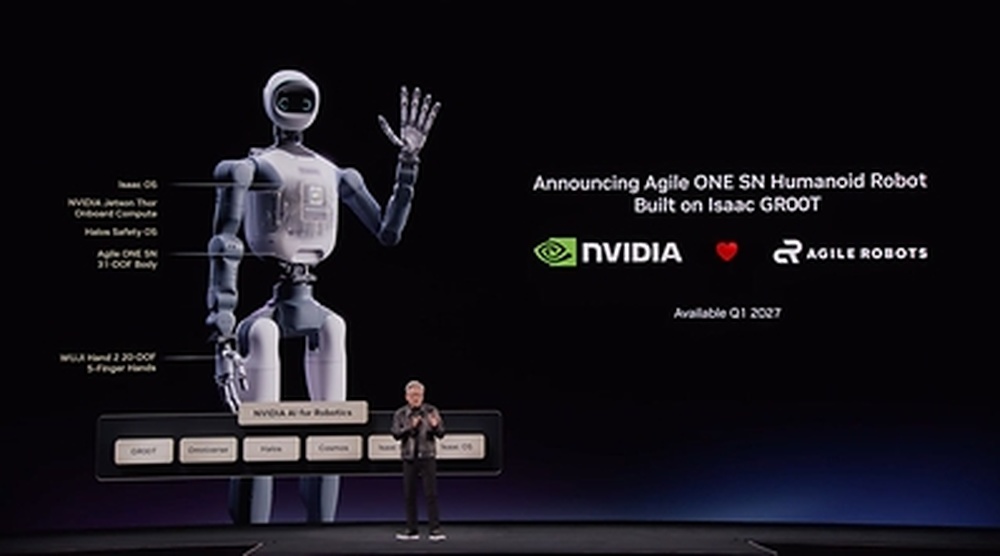
Agile ONE SN 由英伟达创始人兼 CEO 黄仁勋在 GTC 主题演讲中宣布。 之前两天,黄仁勋在柏林 Invest in Germany Summit(德国投资峰会)上与德国总理默茨同台,宣布英伟达计划投资思灵机器人。该投资是英伟达对欧洲企业、高校和科研机构近 100 亿美元承诺的一部分。
Agile ONE SN 深度集成 NVIDIA Isaac™ GR00T 生态,出厂即预配置完整软件栈,并且原生支持 GR00T VLA 模型与全身控制器,为全球开发者与科研人员提供了一台"开箱即用"的全栈人形机器人平台。
硬件方面,Agile ONE SN 高 1.4 米、重 43 公斤,本体 31 个自由度,支持灵活、协调的类人运动。配备两只触觉五指灵巧手,全身共 71 个自由度。板载 NVIDIA Jetson Thor™ 计算平台,提供高达 2070 TFLOPS AI 算力(FP4)与 128 GB 内存,用于实时传感器处理与模型推理。配有头部仿人双目 RGB-D 相机、腕部相机、腹部相机与 3D 激光雷达。关节扭矩最高 140 牛•米,单臂负载最高 3 公斤。通过 Wi-Fi 7 与蓝牙连接,配备急停按钮及其他安全功能。
在软件层面,Agile ONE SN 出厂预装 NVIDIA Isaac ROS、Isaac Teleop 等 GR00T 生态配套软件,原生支持 GR00T 1.7 VLA模型与 SONIC 全身控制器,并提供开源端到端参考工作流,覆盖演示数据采集、仿真、训练、评估、与真机部署测试的完整流程。
这套工作流为研究团队提供了连续的开发路径:从采集任务演示开始,在仿真环境中开展训练与评估,再将机器人技能部署至实体平台进行验证,并结合测试结果继续迭代。数据、模型与硬件实验由此得以更加紧密地连接。
平台同时提供 URDF 与 USD 资产,研究人员可将机器人直接导入 NVIDIA Isaac Sim 和 Isaac Lab,开展仿真与机器人学习研究。Agile ONE SN 对工具与工作流的整合,可将前期搭建时间从数周缩短至数天,帮助团队更早进入真实世界实验。
思灵机器人创始人兼 CEO 陈兆芃博士表示:"我们致力于将具身智能产品快速从实验室带到真实场景。Agile ONE SN 为全球研发实验室提供了一台开箱即用的完整人形机器人平台。我们与 NVIDIA 携手,帮助他们更快地将想法转化为机器人技能,并为这些技能铺就一条通向落地应用的清晰路径。"
思灵机器人创始人兼CEO陈兆芃博士
NVIDIA 机器人及边缘 AI 副总裁 Deepu Talla 表示:"推动人形机器人研发,需要能够便捷获取一个完整、开放的软硬件平台。Agile ONE SN 将 NVIDIA Isaac GR00T 与 Jetson Thor 集成于单一系统,统一了演示数据采集、仿真、训练、验证与部署,减少了集成工作,加速了面向真实世界应用的人形机器人技能开发。"
Agile ONE SN 是思灵人形产品线中侧重于科研应用的紧凑型人形机器人产品,全尺寸人形机器人 Agile ONE 则面向工业应用,在 SN 上开发的技能与数据可迁移至 Agile ONE。Agile ONE SN 计划于 2027 年初上市。
黄仁勋为Agile ONE SN签名
携手奥迪试点汽车物流
思灵机器人在奥迪工厂
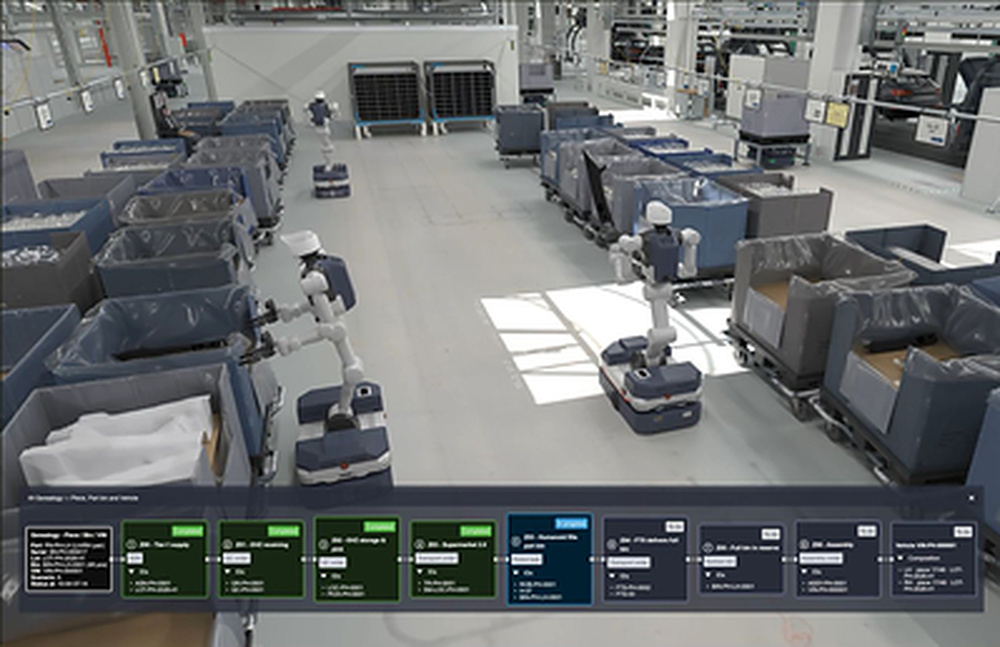
GTC 期间,思灵机器人、奥迪、达索系统与英伟达还宣布联合项目,将移动人形机器人引入奥迪英戈尔施塔特工厂的汽车物流环节。项目已在奥迪 Production Lab 启动概念验证,聚焦总装前的零件排序拣选:机器人从物料箱中取出零件,按装配顺序摆放。这项工作在奥迪物料供应中每天约执行 100 万次。机器人进场前,各方先在达索系统 DELMIA 构建的虚拟孪生中,借助 NVIDIA Omniverse 库测试任务的可行性、节拍、人机工程与安全。
陈兆芃博士表示:"思灵机器人正以 Physical AI 推动产业向前。与奥迪的合作展示了我们的移动人形机器人能够胜任过去无法自动化的高价值关键任务。这正是 Physical AI 的意义——为工业生产力带来实实在在的进步。"
奥迪生产与物流董事 Gerd Walker 表示:"几十年来,排序过程中的拣选一直是汽车物流中最难自动化的环节之一。"
新一代 Diana 7 与 Diana 3:同一套接口,从科研探索到工业实践
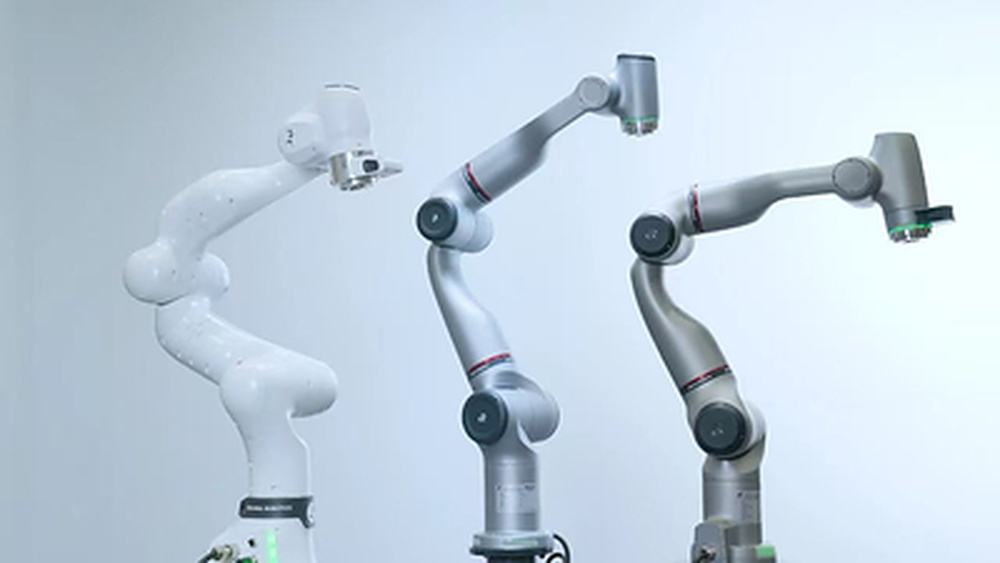
思灵机器人Franka和Diana机械臂
新一代 Diana 7 与 Diana 3 均源自德国宇航中心(DLR)的力控技术,均已适配 FCI,与旗下 Franka Robotics 的 FR3 共享同一套开发接口。Diana 7 拓展了 FR3 的负载能力和臂展范围,Diana 3 则面向入门级、轻量化的科研实验场景,让更多科研机构使用基于 FCI 的研究生态。
Diana 3 延续了 Diana 系列的 7 自由度冗余构型、关节力矩感知与柔顺控制,适用于精密操作研究、实验室自动化、医疗科研辅助、样本处理及小型复杂操作等任务。Diana 3 与 Diana 7 的重复定位精度同为 ±0.05 mm,力控相对精度同为 0.5 N,在核心力控与精度指标上与工业级机型处在同一水准。
在第 26 届中国国际工业博览会上,新一代 Diana 7 现场展示了单臂精密控制与 Diana 7 Duo 双臂协作。在保持7kg负载的基础上,工作半径扩大至923mm,TCP最大速度提升至2.4m/s;自重降至 26 kg,底座更紧凑。七自由度冗余配合"零空间"控制技术,机械臂可在保持末端位姿不变的同时调整自身姿态,适应紧凑空间与复杂环境。
通过 FCI,研究者可以 1 kHz 频率发送实时指令,直接控制关节位置、速度和力矩,以及笛卡尔空间中的位置、速度和力;除 C++ 接口 libfranka 外,FCI 还支持 ROS、ROS 2、MATLAB 和 Simulink。研究者在 FR3 上积累的代码与工具链,可以直接迁移到 Diana 3 和 Diana 7,无需为不同本体维护两套控制逻辑。两台 Diana 7 还可组成 Diana 7 Duo 双臂平台,共 14 个自由度,用于双臂协同装配、模仿学习和遥操作研究。
Diana 7 已应用于汽车制造、3C 电子和医药行业的精密装配与复杂操作。从 Diana 7 和 FR3,到新一代 Diana 7 和 Diana 3,思灵机器人 Agile Robots 与旗下 Franka Robotics 的力控机械臂覆盖从科研实验到工业部署的不同负载需求。
作者:美通社