新黄河记者:曹茜
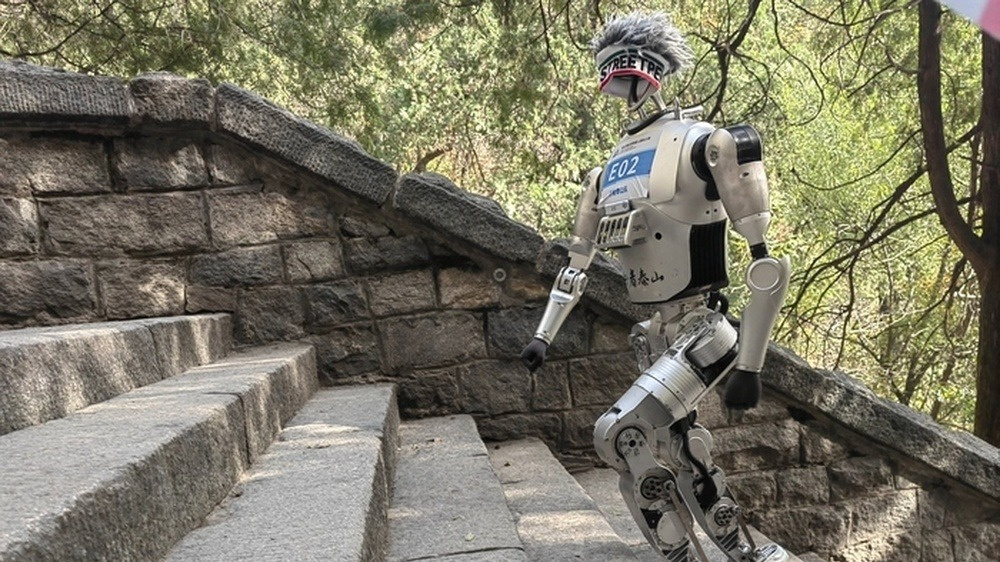
11月2日上午,首届CMG世界机器人登泰山大赛在泰安鸣笛开赛。一群“钢铁登山客”在泰山山道上展开了一场竞逐赛。山东优宝特智能机器人有限公司也参与其中。爬山,这家企业是有“主场感”的,其自研的人形机器人,名字就叫“行者泰山”。此次比赛,优宝特机器人获得人形机器人竞速赛第二名。
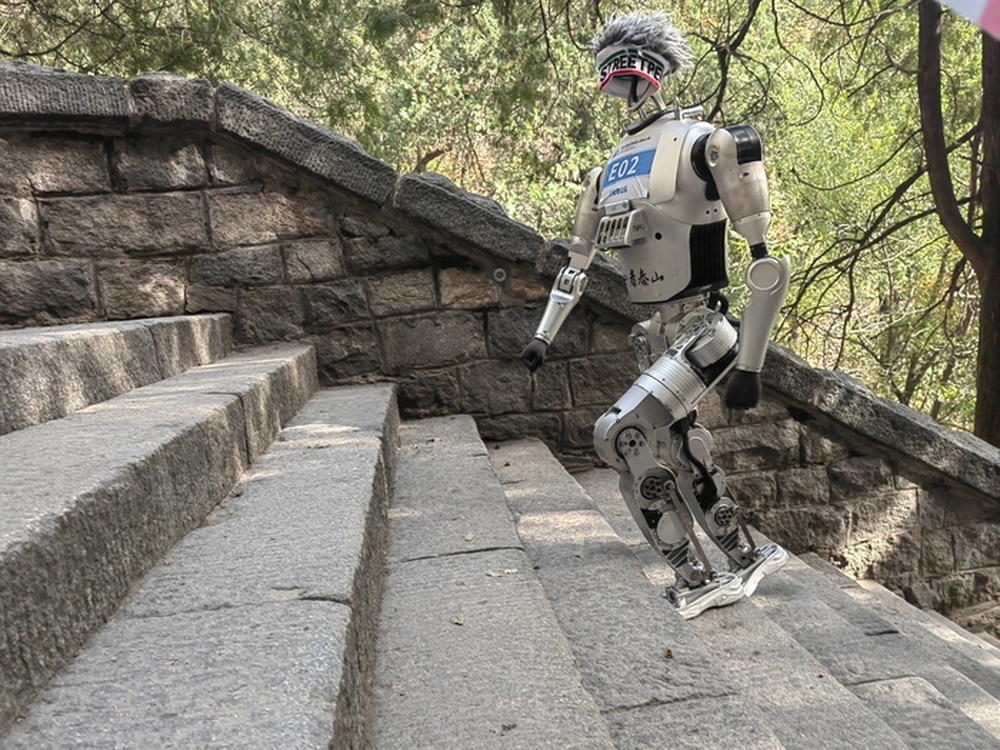
千年盘道,来了一场“科技登山”
要爬泰山,可不是件容易事。对于机器人来说,要克服的难题更是不少。
据悉,这场赛事不设仿真,全程依托泰山真实的山岳实景路况:连续石阶、陡坡弯道,石阶高低宽窄不一,部分台阶窄得只容半只脚掌。大赛设人形机器人竞速、足式机器人竞速、足式机器人负重、外骨骼机器人助力4个正式赛项,外加一个全域机动探路挑战赛。负重赛模拟泰山挑山工,驮着物资转运,考验的是稳定与减震;竞速赛考的是复杂山地的连续通行能力。
比赛现场,各家机器人轮番上阵:有的把“眼睛”从头顶移到胸前,专盯脚下台阶;有的凭关节受力“盲爬”,不靠视觉也能保持平衡。千年古道化身天然考场,考的其实是同一道题——机器人离开实验室的平地后,还能不能干活。
在优宝特团队看来,泰山石阶高低不一、坡度持续变化、路面干湿状态随风吹日晒波动,是典型的非结构化复杂地形,与山地应急、矿区巡检、户外运维等真实作业场景的环境特征高度一致,这场比赛比的可不只是“爬得快”。
攀登泰山,先修“山路三课”
对优宝特来说,今天不是“裸考”。赛前这支队伍已经进行了多次实地测试。每一轮上山,都是在给机器人“上课”。第一课叫踩得稳。泰山的老石阶又窄又不规则,有的台面连机器人的整只脚掌都放不下。团队先后迭代了多类材质的鞋底方案,全部拿到真实山道验证,最终选定一款仿生复合材料鞋底,兼顾抓地力与耐磨性。最“磨鞋”的是两段路:常年被踩磨得光滑的石阶,和边角破损的凹凸石阶。
第二课是抬得起。原机型动态抬腿只有20厘米,对付城市平地够用,放到高低错落的山石台阶上就不够了。团队给机器人换上完全自研的新一代高功率密度伺服电机,峰值扭矩大幅提升,核心关节预留扭矩冗余应对瞬时大负载,减速结构同步升级减少发热;算法再学会“看路抬脚”、按需调整步幅,抬腿高度这才够到30厘米。
第三课是看得准。石面反光、树影晃动、山口横风、温差起伏,不少干扰在实验室里根本预判不到。团队靠三重机制稳住识别:视觉、激光雷达、足底力觉多传感器融合交叉校验,用上万张泰山实景样本训练专属场景模型,落脚前再做二次轨迹规划修正。
长距离连续爬坡,电池也是关卡。团队没有一味加大电池容量,而是从硬件、算法、结构三个维度做节能优化,平缓户外作业场景续航可达2小时以上,后续还将配套快换电池方案。
“对商用产品而言,容错与自我恢复能力,和不摔倒同等关键。”优宝特副总经理周彤说,团队没把名次当首要目标,最想要的是四类实验室给不了的数据:感知决策全链路的精度与时延、持续大负载下关节电机的可靠性边界、山地整机能耗与续航以及复合干扰下的系统容错能力。
山地赛事背后,机器人企业抢的是“场景”
机器人竞相爬泰山,表面是一场体育赛事,内里是一场产业测试。
人形机器人行业走到今天,实验室表演已不稀缺,稀缺的是“真实场景验证”。山的复杂度远超平地:窄阶、陡坡、湿滑、光照突变,是检验运动控制、感知决策和整机可靠性的天然极限工况。谁的机器人能扛住泰山盘道,谁在山地救援、电力巡检、物资转运这类高价值场景里,就多了一块硬招牌。这也是多家企业赛前反复上泰山实测的原因。比赛的成绩是一时的,但跑通的数据是长久的。
优宝特的目标同样不在山上。“我们的目标不是让机器人专门爬山,而是把复杂地形行走能力落地到产业场景。”周彤说,“真正让机器人进入山地应急现场开展先期勘测,替代人员完成矿区、山地电力高危巡检,在景区承担智能导览与安防值守.....让人形机器人承接人不愿做、不敢做、难以完成的工作。”
对济南来说,这场赛事还有另一层意义。济南正加快打造国内有影响力的人工智能创新应用高地,优宝特是本土硬科技的样本:从四足机器人到人形机器人,产品已规模化落地能源、应急等高危工况,下一步还拟投资4000万元建设黄河流域具身智能协同创新基地。本土企业站上全国性赛事的擂台,本身就是产业链的公开检阅。
泰山盘道上,机器人一步一步往上爬。爬的是台阶,量的是中国机器人离真实世界的距离。而济南的答卷,今天又添了一页。
编辑:陈彤彤 校对:刘恬