新黄河记者:刘瑾阳
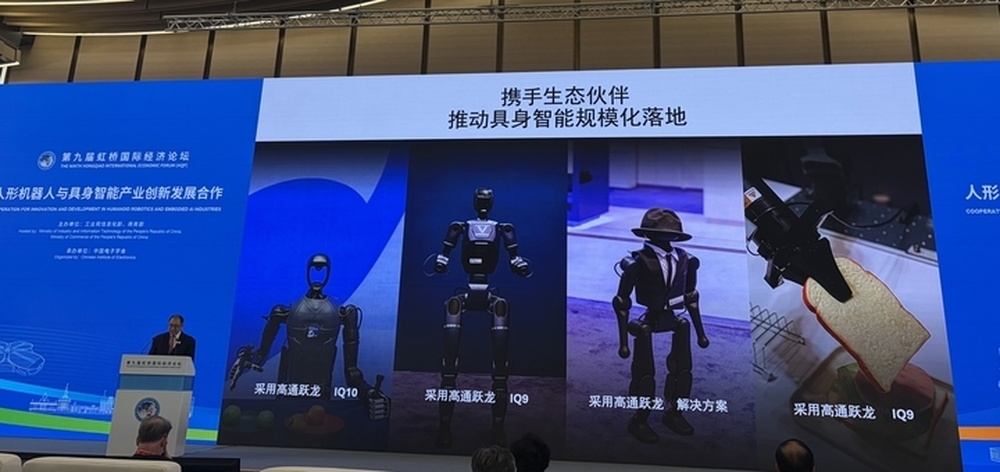
人形机器人产业正跨过演示样机的“概念红利期”,正式迎来商业化落地大考。第九届进博会首日,在人形机器人与具身智能产业创新发展合作论坛上,产业界形成共识:当前大模型的认知能力已不再是最大短板,行业主要矛盾转向软硬协同的工程鸿沟、昂贵稀缺的物理世界数据,以及成本、可靠性、投资回报的现实商业命题。
从实验室高难度演示走向工厂、物流等真实生产场景,机器人“看得懂”不等于“做得到”,模型指令与物理现实之间的“几毫米差距”,成为决定产业能否从单点试点迈向万台级规模化复制的关键变量。未来两年将是技术验证与商业算账并行的窗口期,谁能补齐硬件本体、端侧算力、实景实训与行业标准的底层底座,谁就能抢占具身智能新质生产力的产业先机。
具身智能泛化上限:一半写在硬件里
宇树科技创始人、董事长王兴兴仍是全场焦点,他带来的更多是已经交付的东西:G1成了全球最畅销、最流行的人形机器人,国内外新发布的产品外观大多和它相似。2024年机器人进了汽车工厂,自己工厂也用机器人做简单装配,固定工位上的工序成功率接近百分之百。但他直言,“如果效率不够高,大规模推广目前会面临一些问题”。
王兴兴把最难的地方指向身体和世界的接缝,目前最大的挑战不是多模态模型的规划或理解能力不够,“其实目前理解能力非常好”,而是模型与物理世界的输入输出没有对齐,最后几毫米偏差较大。抓一个大物体成功率接近百分之百,换成装配零部件就差很多。他判断,这一关1到2年能解决,剩下的更多是工程问题。
月泉仿生创始人任雷走的是另一条路:把身体本身做成仿生的。他说,现在的人形机器人手臂操控弱、能耗高、和人发生物理接触时安全性差,根源是结构性问题。人是靠肌肉驱动骨骼韧带,柔顺,机器人是刚性铰链。人的大脑靠主动、高维、全身的感知加上脊柱的分布式控制,所以低能耗、小数据、容易训练。
任雷团队首创了仿生拉压体机器人理论与技术,包括了五大方面,一个就是仿生骨骼韧带关节、人工肌肉模组技术、多模态仿生织物传感技术和源泉仿生神经系统大模型,最后用仿生的神经肌肉多层一体化设计进行集成。
他的观点很直接:智能应该是机器人在真实世界里主动探索、学习、实践中涌现出来的,不是用代码“写死”、强加给本体的。
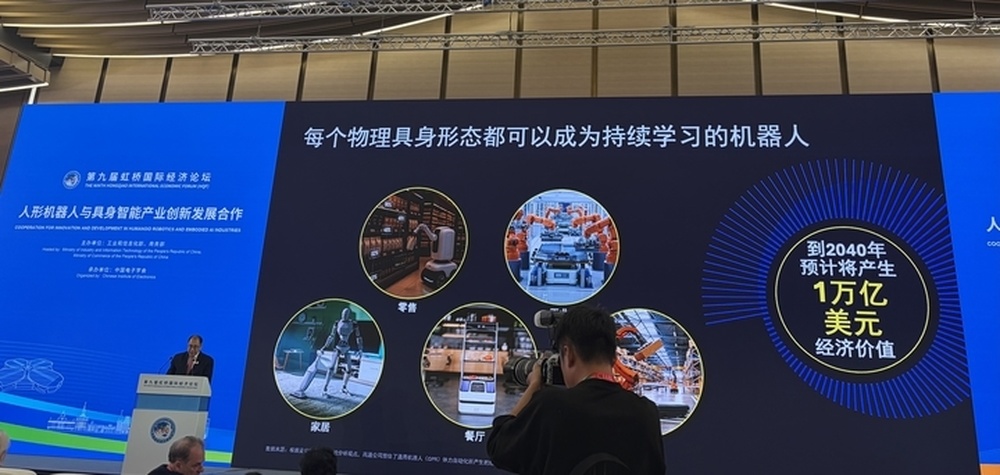
模型不再是瓶颈,交付才是
星海图创始人、CEO高继扬认为,行业的核心驱动力来自大脑,“没有大脑能力,身体本身没有特别多价值”。
过去12个月,全球范围内的开源模型有一百多个,他判断,模型能力不会是瓶颈,卡点在方案、交付、整机可靠性、一致性和寿命。今年6月发布的G0.5验证了长程作业、零样本泛化、通用抓取三项能力。“一经发布,我们在多个榜单排名第一,行业进展很快,我们可能就当了几个礼拜或一个月第一,后面还有很多其他的模型。”
据其透露,星海图还未还未正式发布的新模型G0.7转向世界动作模型,端侧推理约60毫秒,学一个新任务的后训练成本从几十小时降到5小时。
自变量创始人、CEO王潜谈得更远。GPT6出现后,很多人讨论语言基础模型会不会顺手把具身智能也做了。他的答案藏在人脑里:精细的手部操作、工具使用,和语言、高级思考在进化上同源,反而离跑步、翻跟头这类全身运动较远。他说,自变量最近两个月已有几百台机器人在客户场景里实际使用,这个场景“是具身智能的终极考场”。“离物理世界的GPT时刻,大概率一年左右。”
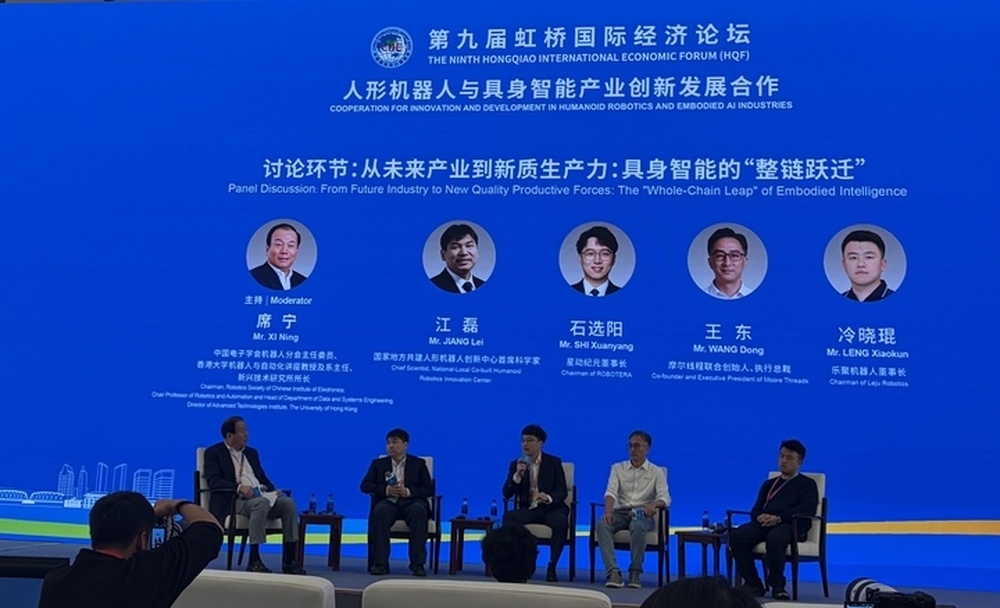
具身智能产业落地:从“能干活”到“算得过账”
算力与标准,底座的账要先算清。高通公司中国区董事长孟樸把规模化的前提说成一句话:感知、计算、控制要紧密协同,实时性要求高的在机器人本体上完成,复杂规划交给边缘和云端,从芯片、软件工具到开发者生态都得跟上。
具身智能产业高速发展,但企业家们最关心的还是如何“算账”。
摩尔线程联合创始人、执行总裁王东算的是另一笔账。真实的物理交互数据稀缺,只能靠合成补,“算力太贵”,从数据合成到预训练、强化学习、仿真验证、端侧部署,环节割裂会带来精度损失、时间变长。他认为,具身智能的模型参数还小,“涌现点”还没到,需要模型参数、算力和仿真平台三位一体。
讨论中,多名业内人士表示,进了真实场景才知道,客户真正关心的是效率、能不能稳定持续运行、人工介入频次多高、运营成本算不算得过来。
如今,在具身智能赛道,业内人士提起最多的不是“什么时候进家庭”,而是效率、稳定、成本这几个朴素的词。
而图灵奖得主惠特菲尔德·迪菲提醒的是另一件事:未来十年会是自动驾驶的十年,机器人的数量可能和汽车数量相当,但若把控制权全部交给机器人,人类就几乎不再有控制权,“21世纪最重要的议题之一,是人类与机器人的关系”。
摄影:刘瑾阳 编辑:刘丹 校对:汤琪